FS-Driverless / FS-Driverless/Formula-Student-Driverless-Simulator
Odom angular velocity is noisy
- Vorherrschende Sprache
- C++
- Sterne
- 286
- Forks
- 126
- PR-Merge-Kennzahlen
- Keine gemergten PRs in 30 T.
Beschreibung
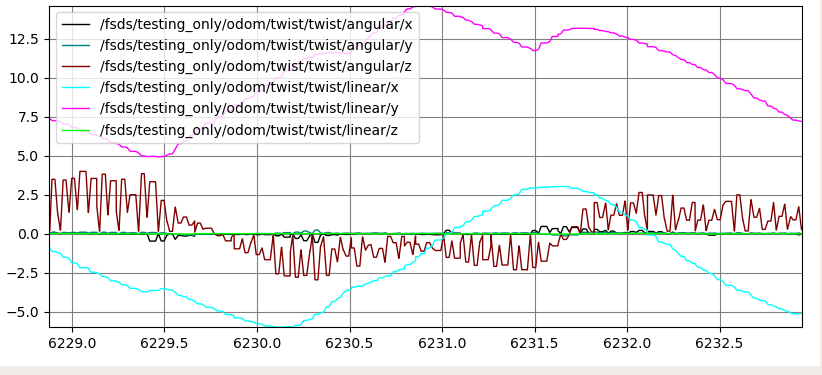
That brown line should be a lot more smooth.
Beitragsleitfaden
Für dieses Repository ist kein Beitragsleitfaden indexiert
Rechercherichtung
Beginne damit, die im Issue-Bild gezeigte verrauschte odom-Winkelgeschwindigkeitsspur zu reproduzieren, und verfolge dann, wo dieses Signal im Simulator erzeugt und verarbeitet wird. Das Issue nennt keine Datei, keinen Test und keinen Einstiegspunkt; bestätige daher den betroffenen Pfad, bevor du ihn änderst. Als erledigt gilt die Aufgabe, wenn die braune Winkelgeschwindigkeitslinie sichtbar geglättet ist, ohne das zugehörige Odometry-Verhalten zu beeinträchtigen.
Vom Indexierungsmodell aus dem Issue-Text verfasst.
Bewertung
- Tech-Stack
- cpp, unreal-engine
- Bereich
- autonomous-driving
- Issue-Typ
- Bug
- Schwierigkeit
- 4/5
- Geschätzter Aufwand
- 3-5 Tage
- Aktivitätsstatus
- Veraltet
- Klarheit
- Muss geklärt werden
- Anfängerfreundlichkeit
- 30/100