FS-Driverless / FS-Driverless/Formula-Student-Driverless-Simulator
Odom angular velocity is noisy
- Lenguaje dominante
- C++
- Estrellas
- 286
- Forks
- 126
- Métricas de merge de PR
- Sin PR fusionados en 30 d
Descripción
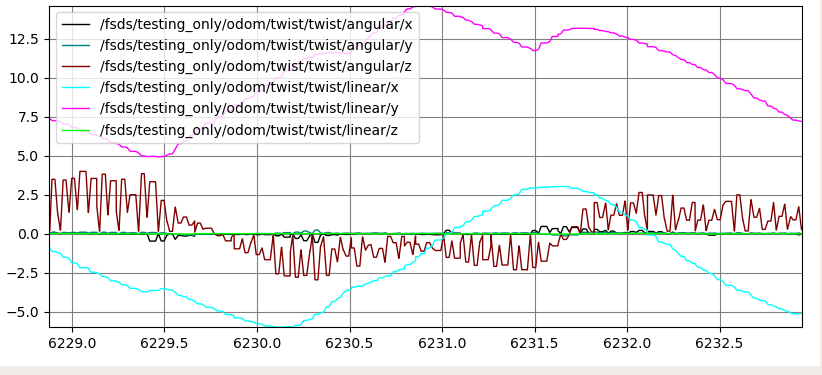
That brown line should be a lot more smooth.
Guía de contribución
No hay ninguna guía de contribución indexada para este repositorio
Línea de trabajo
Comienza reproduciendo la traza ruidosa de velocidad angular de odom que se muestra en la imagen del issue y, a continuación, rastrea dónde se produce y se consume esa señal en el simulador. El issue no especifica ningún archivo, prueba ni punto de entrada, así que confirma la ruta afectada antes de modificarla. Se considera terminado cuando la línea marrón de velocidad angular sea visiblemente más suave sin romper el comportamiento de odometría relacionado.
Escrito por el modelo de indexación a partir del texto del issue.
Evaluación
- Stack tecnológico
- cpp, unreal-engine
- Área
- autonomous-driving
- Tipo de issue
- Error
- Dificultad
- 4/5
- Tiempo estimado
- 3-5 días
- Estado de actividad
- Estancado
- Claridad
- Necesita aclaración
- Aptitud para principiantes
- 30/100