FS-Driverless / FS-Driverless/Formula-Student-Driverless-Simulator
Odom angular velocity is noisy
- Lingua principale
- C++
- Stelle
- 286
- Fork
- 126
- Metriche di merge delle PR
- Nessuna PR unita negli ultimi 30g
Descrizione
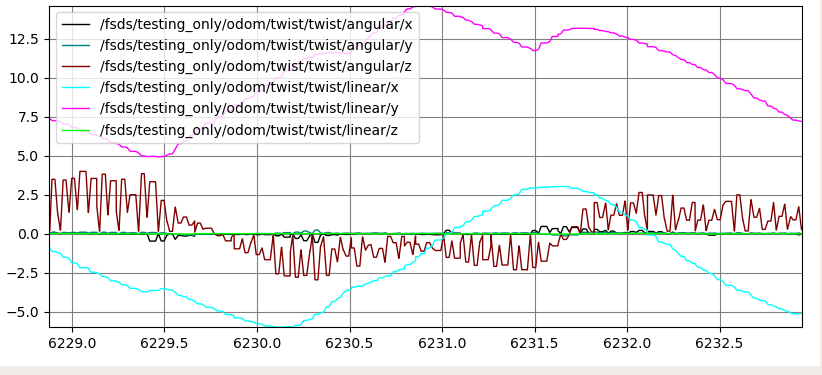
That brown line should be a lot more smooth.
Guida per i contributori
Nessuna guida per i contributori indicizzata per questo repository
Direzione di ricerca
Inizia riproducendo la traccia rumorosa della velocità angolare odom mostrata nell’immagine dell’issue, quindi traccia dove quel segnale viene prodotto e consumato nel simulatore. L’issue non indica alcun file, test o punto di ingresso, quindi conferma il percorso interessato prima di modificarlo. Il lavoro è completato quando la linea marrone della velocità angolare è visibilmente più uniforme senza compromettere il comportamento di odometria correlato.
Scritto dal modello di indicizzazione a partire dal testo della issue.
Valutazione
- Stack tecnologico
- cpp, unreal-engine
- Ambito
- autonomous-driving
- Tipo di issue
- Bug
- Difficoltà
- 4/5
- Tempo stimato
- 3-5 giorni
- Stato di attività
- Ferma
- Chiarezza
- Da chiarire
- Idoneità per principianti
- 30/100